Algorytmiczna Inspekcja Korytarzy Liniowych & Rurociągów
Automatyzacja kontroli wielokilometrowych tras przesyłowych (DN800). Zamiast manualnego przeglądania miliardów punktów chmury LiDAR — potok analityczny w Pythonie wykrywający ugięcia powłoki z milimetrową precyzją, odporny na ukształtowanie i spadki terenu.
1. Wyzwanie Inżynieryjne: Ograniczenia Tradycyjnego GIS
Przeglądy 50-kilometrowych tras przesyłowych (gazociągi, ropociągi, trakcje) generują zbiory danych liczące setki gigabajtów. Tradycyjny proces inspekcyjny polega na przekazaniu klientowi surowych plików .las lub manualnym przeglądaniu chmury w oprogramowaniu stacyjnym.
Próba dopasowania sztywnego walca (np. algorytmem RANSAC) na odcinkach dłuższych niż 15–20 metrów prowadzi do zafałszowania wyników: w terenie rurociąg pokonuje wzniesienia, łuki poziome oraz naturalne ugięcia sprężyste pod własnym ciężarem. Na krańcach przęsła pojawiają się pozorne odchyłki rzędu kilku centymetrów, maskując rzeczywiste wady powłoki.
Architektura Rozwiązania TERRIQ
- 01.Podział korytarzowy (Chunking): Automatyczna segmentacja trasy co 250 m wzdłuż pikietażu (stationing).
- 02.Niezmiennik Gaussa ($K$): Zastosowanie cech różniczkowych powierzchni zamiast sztywnych brył CAD.
- 03.Automatyczny Eksport HD: Generowanie lokalnych wycinków 3D (35 000 pkt / 10 m) wyłącznie dla miejsc z przekroczonym progiem normy ASME B31.8.
2. Wyniki Automatycznego Przetwarzania (10 km / 800k Punktów)
A. Wyjście z Potoku Analitycznego (Pipeline Execution & Executive Log)

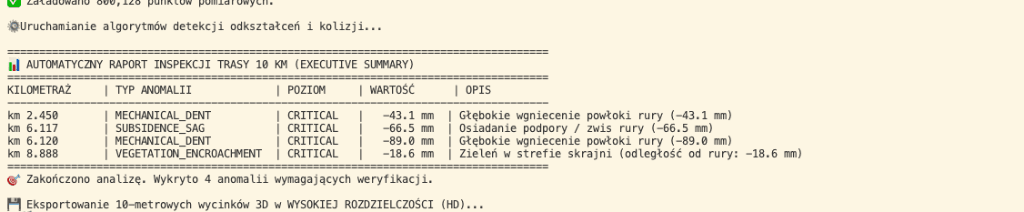
Potok w Pythonie przetworzył trasę w oknach 250 m, natychmiast rejestrując 3 różne klasy ryzyk: wgniecenie mechaniczne powłoki na km 2+450 (-43.1 mm), ugięcie osi podpory na km 6+117 (-66.5 mm) oraz wtargnięcie gałęzi w strefę skrajni na km 8+888 (-18.6 mm).
B. Weryfikacja 3D w CloudCompare: Izolacja Wady przez Krzywiznę Gaussa
Dlaczego ta metoda działa tam, gdzie RANSAC zawodzi?
Dla powierzchni walcowej jedna z krzywizn głównych jest zerowa ($\kappa_2 = 0$), co oznacza że dla całej zdrowej rury (niezależnie od nachylenia w terenie) iloczyn $K = \kappa_1 \cdot \kappa_2 \approx 0$ (ciemnoniebieskie tło). W miejscu mechanicznego wgniecenia blacha ulega odkształceniu dwuosiowemu ($\kappa_2 \neq 0$), a krzywizna Gaussa gwałtownie rośnie (czerwono-żółty punkt w centrum). Zapewnia to 100% pewność detekcji bez fałszywych alarmów.
3. Kategoryzacja Ryzyk Według Norm Przemysłowych (ASME B31.8)
| Pikietaż | Klasa Anomalyi | Zmierzona Wartość | Status Normowy | Działanie Inżynieryjne |
|---|---|---|---|---|
| km 2 + 450 | Mechanical Dent (Wgniecenie powłoki) | -43.1 mm | KRYTYCZNY | Odkopanie odcinka, badanie grubości ultradźwiękiem, montaż opaski wzmacniającej. |
| km 6 + 117 | Subsidence Sag (Osiadanie podpory) | -66.5 mm | KRYTYCZNY | Podbicie i rekultywacja podmytego fundamentu podpory nr 306, niwelacja osiowa. |
| km 8 + 888 | Vegetation Encroachment (Skrajnia) | -18.6 mm | OSTRZEŻENIE | Planowa wycinka zwalonych konarów i usunięcie bezpośredniego kontaktu z płaszczem. |
Potrzebujesz Zautomatyzowanej Inspekcji Infrastruktury?
Dostarczamy gotowe raporty geodezyjne i inżynieryjne z nalotów UAV BVLOS oraz skaningu laserowego dla sieci przesyłowych w całej Polsce.